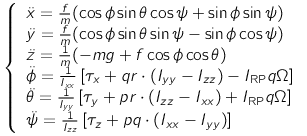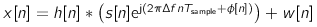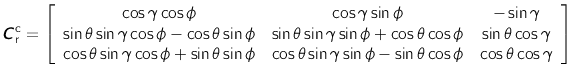

摘 要: 针对复杂场景下二维人体姿态估计存在的关键点定位鲁棒性不足与特征融合效率低的问题,文中提出一种基于改进YOLOv11-Pose的实时多人姿态估计算法——MCM-YOLO Person。设计权重复用的多尺度空洞卷积注意力残差(MSDAR)模块,有效地提取人体局部关键点特征,显著提高了定位精度;提出交叉上下文动态融合(CCDF)模块,有效提升遮挡与复杂姿态下的关键点检测鲁棒性;构建多特征动态引导融合(MFDGF)模块,实现了多尺度特征的高效融合,增强了对复杂人体结构与姿态变化的适应性。在MS COCO 2017人体关键点检测数据集上的实验结果表明,所提模型较基准模型YOLOv11-Pose在平均精度(AP)上提升了2.1%,同时保持较高推理效率,所提改进策略在更大规模的模型上同样有效,平均精度(AP)达到71.2%,该算法的估计效率优于当前主流方法。
摘 要: 为了有效应对菌落图像检测中的目标尺寸小、密集程度高、易粘连成团和重叠等造成的错计、漏计等问题,文中提出一种基于YOLOv11n模型的改进算法YOLOv11n-DPD,旨在提高小目标菌落检测精度。首先,将Backbone结构中的C3k2模块替换成C2f_Dense模块,增强对小目标菌落的特征复用能力和模型表达能力;其次,新增P2小目标检测层,增强了多个层级之间的特征整合和多尺度特征融合能力,从而提高对小目标菌落特征的提取能力;最后,采用动态检测头替代原来的解耦检测头,有效融合了多尺度信息,进一步提高了模型对小目标菌落的检测精度。在Roboflow菌落数据集上的实验结果表明,YOLOv11n-DPD相较于YOLOv11n,各项指标均有大幅提升,P、R、mAP@0.5和mAP@0.5:0.95相较于YOLOv11n分别提高了约12.5%、15.5%、14.2%和6.8%。所提算法在菌落图像检测上具有较好的实际应用效果。
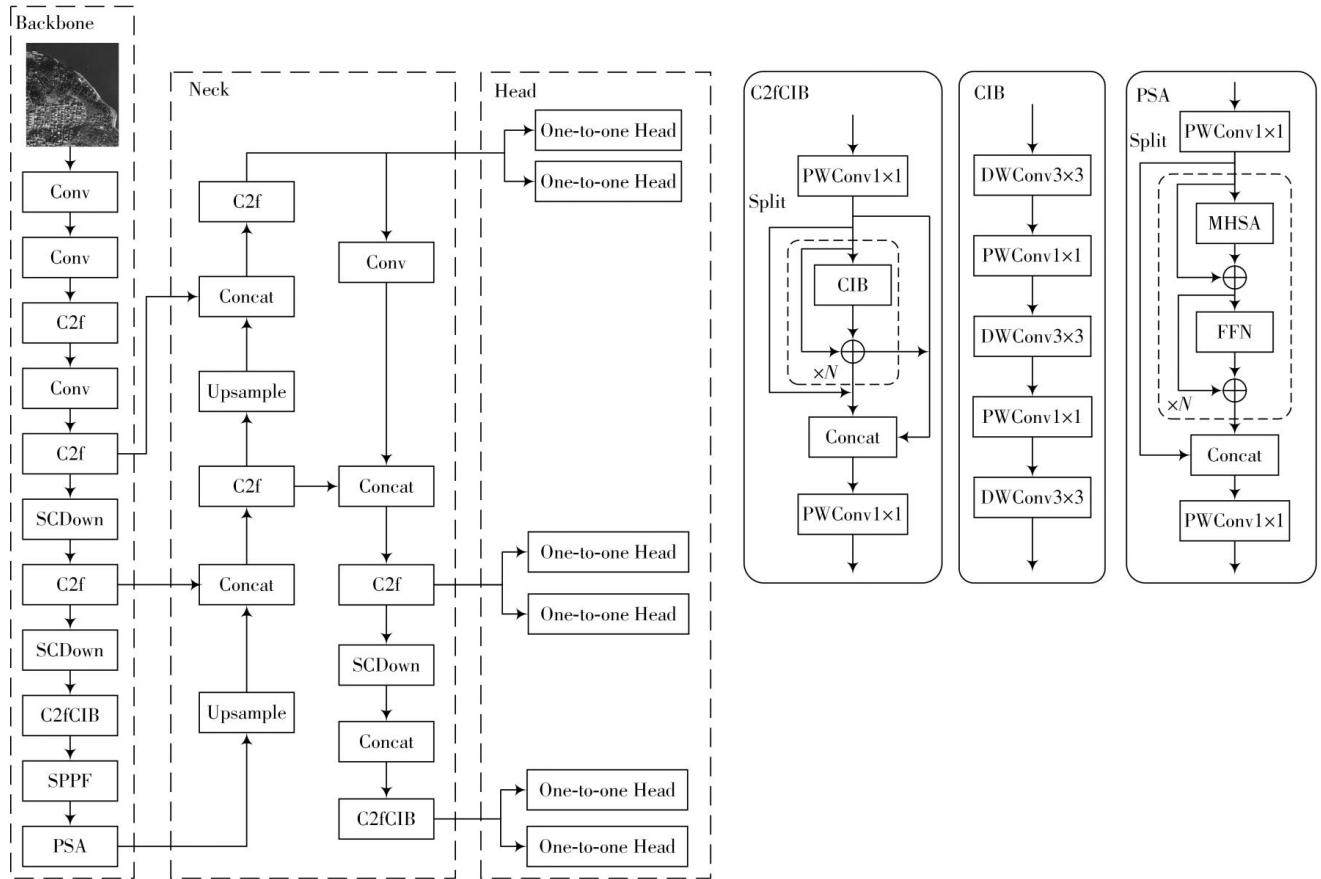
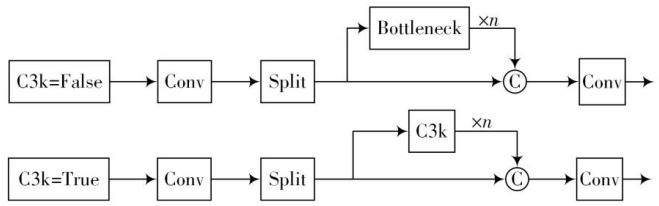
摘 要: 针对遥感图像目标尺寸有限和尺度变化多样, 小物体检测困难所导致的精度低、检测速度慢的问题, 文中提出一种改进 YOLOv10 的轻量级小目标检测算法 (SHAM-YOLO-EfficientViT)。在主干网络中引入了 EfficientViT 架构, 能够在降低计算负载的同时提取丰富的图像特征; 在 Neck 层将深度通道下采样替换为 SPDown, 在减小模型大小的同时保留关键的下采样信息; 增加 SHAM 高效注意力机制, 使模型能够自适应地关注遥感图像中小目标的关键特征, 保留特征图的多尺度信息; 构建 4 倍下采样分支, 通过提升特征丰富度来提高目标检测的性能。实验结果表明, SHAM-YOLO-EfficientViT 在 VisDrone2019 数据集上的 mAP@0.5 较基准模型 (YOLOv10) 提升了 4.4%, 达到 42.8%, 在 ROSD 数据集上提升了 1.0%, 达到 98.8%, 同时模型参数减少 11×106, 表明所提方法具有较强的泛化能力。
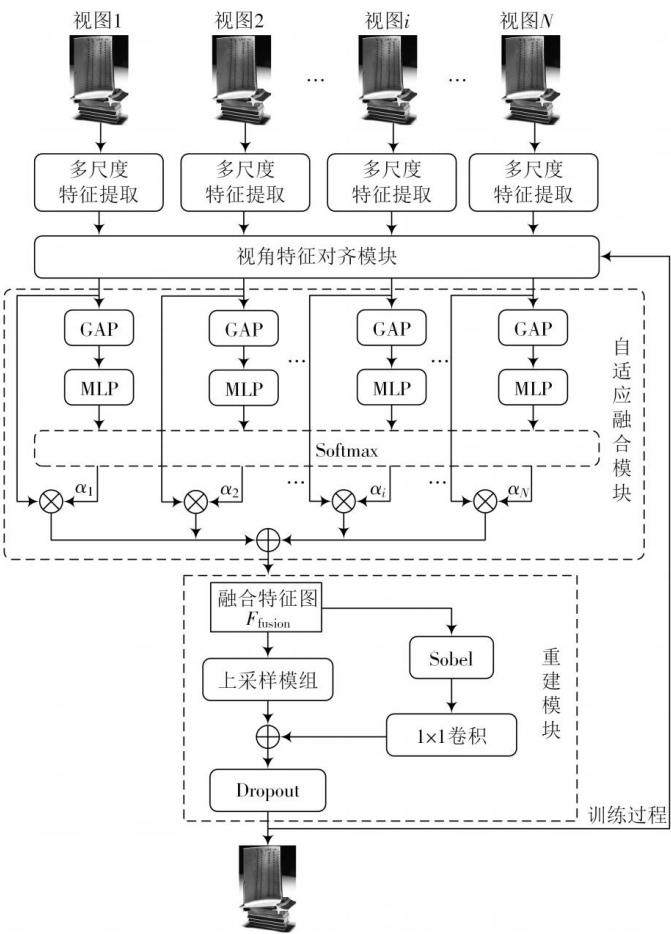
DOI:10.16652/j.issn.1004-373X.2026.19.004 引用格式:徐沛然,赵纪元,杨光,等.多视角自适应融合的叶片光场图像超分辨方法[J].现代电子技术,2026,49(19):25-30. 摘 要: 为提升航空叶片成像中的细节还原能力, 文中提出一种融合视角自适应注意力机制与多层感知结构的光场图像超分辨率方法(LFAFormer)。该方法基于卷积神经网络框架,
DOI:10.16652/j.issn.1004-373X.2026.19.005 引用格式:李航,陈思行,殷守林,等.基于长短期记忆网络与MobileNet V2的图像分类研究[J].现代电子技术,2026,49(19):31-36. 摘 要: 为了获得更加高效、精度更加准确的图像分类结果, 文中提出一种基于 MobileNet V2 和长短期记忆 (LSTM) 网络的图像分类框架。使用
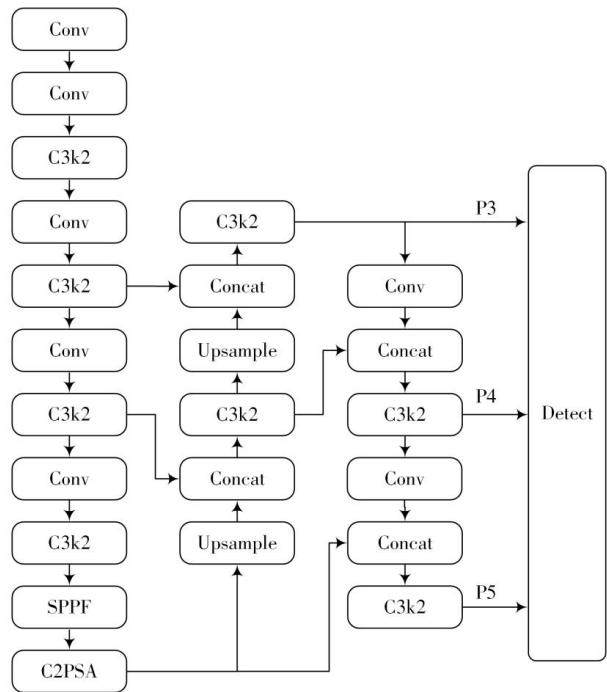
DOI:10.16652/j.issn.1004-373X.2026.19.006 引用格式:张攀峰,戴泽,程小辉,等.基于改进YOLOv11n的无人机图像小目标检测算法[J].现代电子技术,2026,49(19):37-45. 摘 要: 针对无人机航拍图像中目标小、背景复杂、遮挡严重、计算资源有限等问题,文中提出基于改进YOLOv11n的算法(DCC-YOLOv11n)。首先,该模型中通
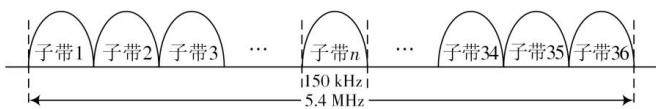
摘 要: 由于低轨卫星的运行速度快, 播发的通导融合信号会产生显著的多普勒频移, 导致多普勒频偏搜索范围大, 信号捕获难度增大, 同时通导融合信号一般采用短时突发的播发模式, 信号的持续时间通常只有几十毫秒, 导致用于捕获的时间窗口极其有限, 需要快速完成捕获搜索。针对通导融合信号高动态、短突发的特性, 文中提出一种基于双端口RAM的部分匹配滤波(PMF)与快速傅里叶变换(FFT)相结合的高效捕获优化结构, 通过时分复用与数据重排设计, 构造匹配滤波器的延迟节, 利用较少的硬件资源实现了高性能捕获。仿真验证及工程实现结果表明, 该高效捕获算法可以在信号载噪比大于46 dB·Hz时实现对±40 kHz多普勒频移信号的实时捕获, 是一种高效的信号捕获算法。
摘 要: 针对传统基于固态半导体开关(如PIN二极管)的方向图可重构天线存在直流偏置电路复杂、开关寄生参数制约工作带宽及影响辐射效率等问题,文中提出一种基于液态金属微流控技术的平面超宽带方向图可重构天线。天线主要由刻蚀在F4B介质基板背面的4个Vivaldi对称结构的辐射单元,以及基板正面的4条宽带馈电线组成。通过在馈电线与扇形巴伦之间嵌入聚酯密封槽,并采用微流泵控制液态金属在槽内的通断,实现对特定天线单元馈电状态的可重构切换,从而使天线辐射方向图能在方位面 φ=0° 、 90° 、 180° 与 270° 等4种模式间转换。实测结果表明:天线工作频带覆盖1.75~18 GHz,重合的-10 dB相对阻抗带宽达到164.5%;所有重构模式下,天线最大增益达7.35 dBi,最大辐射效率为88%。该天线结构紧凑、成本较低,在超宽带无线通信系统中具有良好的应用潜力。
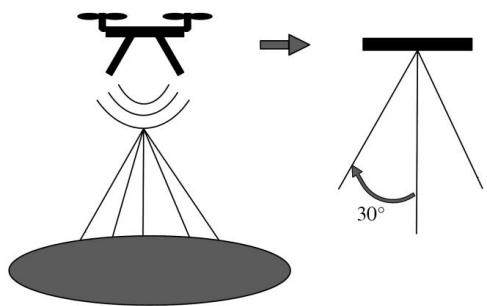
摘 要: 针对无人机通信场景下传统天线存在增益低、覆盖范围有限、辐射效率不足的问题,为实现紧凑、高能效的机载波束可控通信,文中提出一种用于无人机通信的非线性有源天线阵。通过互注入锁定理论设计T型电阻网络实现振荡器阵列耦合,通过提高输出功率以及确定适当天线间距,从而解决贴片天线阵列的主瓣宽度及其辐射效率问题。相较于单天线阵设计,所提方法克服了贴片天线覆盖范围有限、增益低和天线阵辐射效率低的缺点。设计2×2振荡器阵列,得到耦合振荡器阵列的工作频段为5.8~5.9 GHz,其输出功率为2.25 mW,与单振荡器相比提升7倍,结合天线阵列能使天线波束覆盖范围在±30°内,阻抗带宽为1.7%,稳定增益达到2.6 dB,辐射效率达75.13%,该方法为无人机通信提供了一种紧凑、高能效、高灵活性的解决方案。
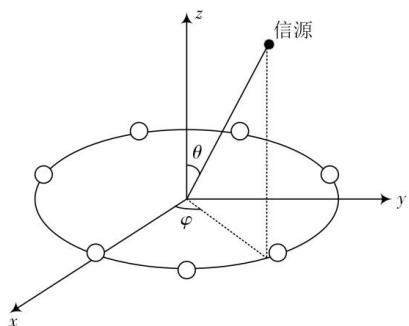
摘 要: 针对传统线性约束最小方差(LCMV)波束形成在低快拍与相干信源下干扰抑制性能不足的问题,文中提出一种改进粒子群优化(PSO)算法。该方法通过构建抗干扰适应度函数优化权值矢量,并引入多种混合策略提升全局寻优能力与收敛速度。仿真结果表明:所提算法具有精确收敛性,在低快拍条件下仍保持良好的抗干扰性能,能有效抑制相干及宽带干扰;与传统算法相比,在所述干扰场景下性能得到显著提升,能有效地解决干扰抑制中的非线性权值寻优问题。
摘 要: 数据外包面临数据泄露威胁, 搜索加密虽然可以解决外包数据的搜索, 但现有方案普遍存在语义信息较弱不能很好地匹配用户检索意图的缺陷。为此, 文中提出一种基于云边协同架构的智能城市多用户语义密文检索方案。该方案引入深度学习技术构建语义丰富的索引, 提升检索结果与用户意图的一致性。将密文上传至云端, 加密索引和陷门上传至边缘节点, 降低通信开销。在此过程中使用改进 CP-ABE 算法用于保护密文的对称密钥, 使用安全 KNN 算法与矩阵分解技术保护索引和陷门, 实现细粒度用户访问控制且保证查询过程的安全性。安全性分析表明, 该方案可有效抵御已知密文攻击与背景攻击, 在实际应用中具有可行性。
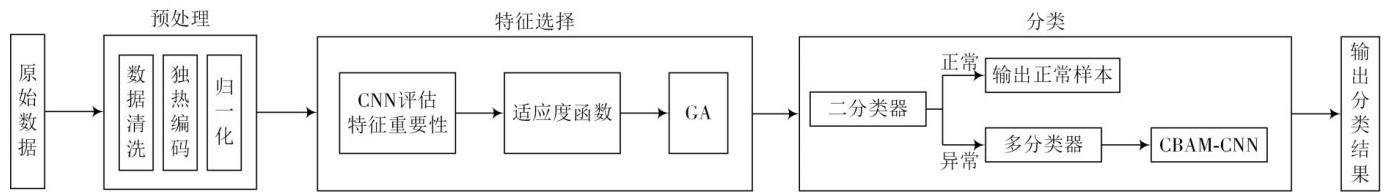
DOI:10.16652/j.issn.1004-373X.2026.19.012 引用格式:王怡宁,阎红灿,谷建涛,等.融合特征选择与优化CNN的网络入侵检测[J].现代电子技术,2026,49(19):84-92. 摘 要: 针对入侵检测中高维特征冗余、数据集严重不平衡引起的多分类攻击识别困难问题, 文中提出一种融合自适应遗传算法和注意力机制的卷积神经网络(SGA-ACNN)入侵检测模型
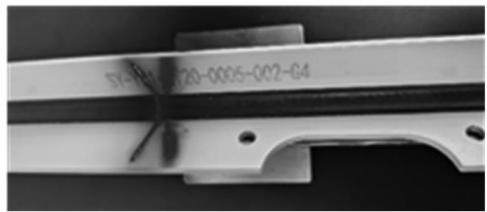
摘 要: 针对工业涂胶检测场景下, 工件表面强反射及曲率突变导致光条中心提取精度下降、三维形貌重建失真的问题, 文中提出一种兼顾精度与效率的光条中心点提取算法, 为后续中心线拟合与三维点云获取提供高质量数据。以传统均方灰度梯度法为基础, 引入曲率权重因子构建自适应梯度调节机制, 根据局部曲率动态修正灰度梯度权重, 抑制高曲率区域的法向偏差。将加权后的梯度作为光条法线, 求解亚像素级中心坐标, 避免了Hessian矩阵运算, 显著降低时间复杂度。在真实涂胶工件数据上的对比实验表明: 中心点平均绝对误差由传统方法的0.89 Pixel降至0.37 Pixel, 提取精度提升约58%, 均方根误差提高47%, 单帧处理时间仅为Steger法的2.78%, 运行效率提升36倍。所提算法有效克服了反射和曲率变化干扰, 兼顾亚像素精度与效率, 可为工业三维形貌测量提供可靠的光条中心提取方案。
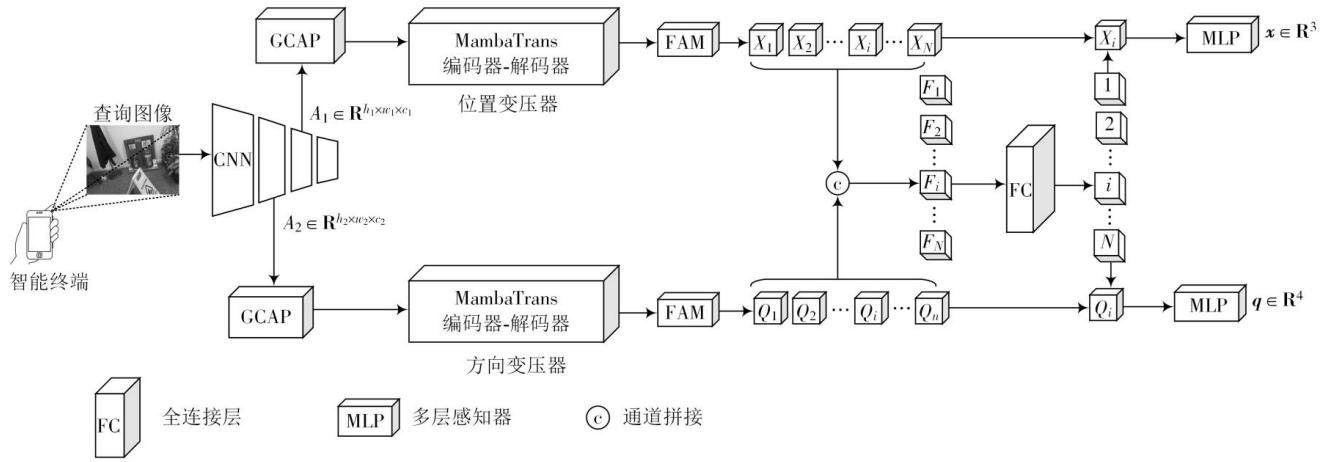
摘 要: 现有的多场景相机位姿回归模型往往侧重于捕捉全局长距离依赖, 却忽视了对局部细节特征的关注, 导致视觉定位精度不足。针对这一问题, 文中提出一种基于MambaTrans的相机位姿回归模型。该模型通过引入Mamba模块结合全局上下文感知池化和融合注意力机制, 增强了全局和局部特征表达能力, 从而降低视觉定位误差。实验结果表明, 文中方法在室内外场景中的定位性能均优于现有主流方法, 室内平均定位误差小于0.17 m, 室外平均定位误差小于1.24 m。实验结果证明该方法是一种高效、高精度的视觉定位方法, 可用于实现端到端的视觉定位。
摘 要: 针对机械臂语音控制存在识别精度低、鲁棒性差等问题,文中提出一种改进的机械臂语音控制方法。在特征提取阶段,采用时变滤波经验模态分解(TVFEMD)方法对语音信号进行频段分离,结合梅尔频率倒谱系数及其一阶、二阶差分参数构建39维动态特征向量,以更好地体现语音信号的动态特性。模型优化阶段,提出的改进型海鸥优化算法通过耦合莱维飞行机制与惯性权重余弦递减策略,实现了隐马尔可夫模型参数的全局-局部协同优化,使模型具备更强的环境适应性。实验结果表明,改进方法在理想环境下的语音指令识别准确率平均达到92.6%,较传统语音识别方法提升了2.5%;在机械臂本体噪声干扰场景下,语音指令识别准确率平均提升了3.8%。所提方法显著提高了机械臂语音控制的精度与鲁棒性,为复杂工业场景下的机械臂语音控制提供了有效解决方案。
DOI:10.16652/j.issn.1004-373X.2026.19.016 引用格式:樊家晖,窦银科,寇立伟,等.基于干扰观测器的多无人机-车滑模跟踪控制研究[J].现代电子技术,2026,49(19):113-118. 摘 要: 针对多无人机-车空地协同系统作业时存在外部扰动、抖振加剧的情况,文中设计了一种基于干扰观测器的多无人机-车滑模跟踪控制方案。将干扰观测器与双环滑模控制相
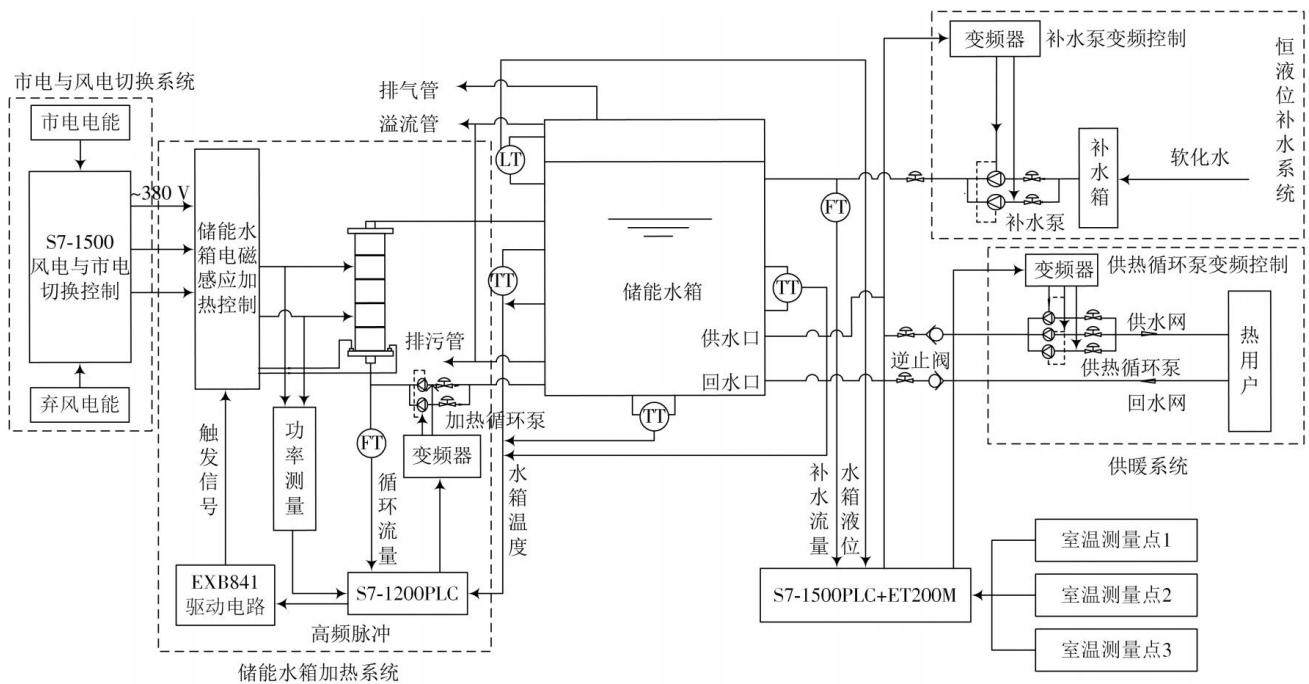
摘 要: 针对风电供暖用户室温控制中存在的温度波动大、控制精度低等问题,文中提出一种基于改进HHO算法的智能PID参数优化控制方法。通过引入Logistic混沌映射、递减型逃逸能量算子、t分布策略及自适应扰动机制,有效提升了算法的全局搜索能力与局部开发精度;同时,结合Smith预估器补偿系统滞后性,构建Smith IHHO PID复合控制策略。仿真结果表明:该方法超调量为0%,调节时间较IHHO PID、HHO PID、WOA PID和GWO PID分别减少9.00%、29.40%、47.10%和54.70%,且稳态误差更小,系统响应更稳定。所提策略显著提升了室温控制系统的动态性能和稳态性能,使室温能够快速收敛至设定值,提升了温控舒适度。
DOI:10.16652/j.issn.1004-373X.2026.19.018 引用格式: 张惠琴, 周顺勇, 刘云峰, 等. 基于 U-Net 与旋转位置编码的轻量化自动调制识别 [J]. 现代电子技术, 2026, 49(19): 128-135. 摘 要: 针对现有自动调制识别模型参数量大且抗干扰能力不足的问题,文中提出一种融合U-Net信号去噪与旋转位置编码的轻量化自动调制识别网
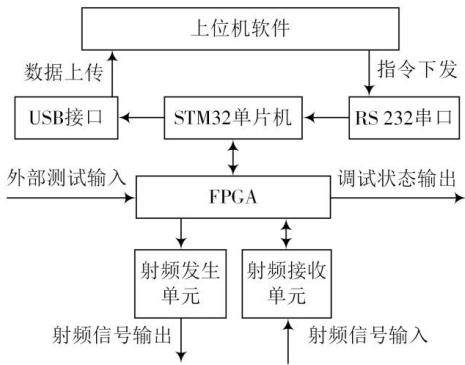
摘 要: 针对现有超外差架构中模拟混频器引入的硬件复杂性与成本瓶颈,文中提出一种基于带通采样的超高场磁共振成像信号收发器。该装置以STM32单片机、FPGA、数字下变频器(DDC)和直接数字合成器(DDS)为核心芯片,构建了紧凑的射频收发系统。接收端基于带通采样定理,利用DDC实现高效数字下变频,数据采集与缓冲由FPGA完成;发射端利用DDS的输出频谱特性,结合带通滤波电路设计,选取第二阶及以上奈奎斯特区域信号分量实现超奈奎斯特操作,在较低系统时钟频率下直接生成高频磁共振信号。该设计显著降低了硬件复杂度与系统成本。实测结果验证了所提系统功能的正确性与有效性,表明其能够满足磁共振系统对射频信号发射与接收的需求。
DOI:10.16652/j.issn.1004-373X.2026.19.020 引用格式:陈俊,方龙安,雷开元,等.海浪性能分析算法优化设计与实现[J].现代电子技术,2026,49(19):141-145. 摘 要: 针对基于三轴加速度计传感器的波浪浮标采样频率低和测波精度不足的问题,文中提出一种改进的多项式拟合算法对采集数据进行优化,并通过模拟波浪实验对其准确性进行验证。该算法的核心
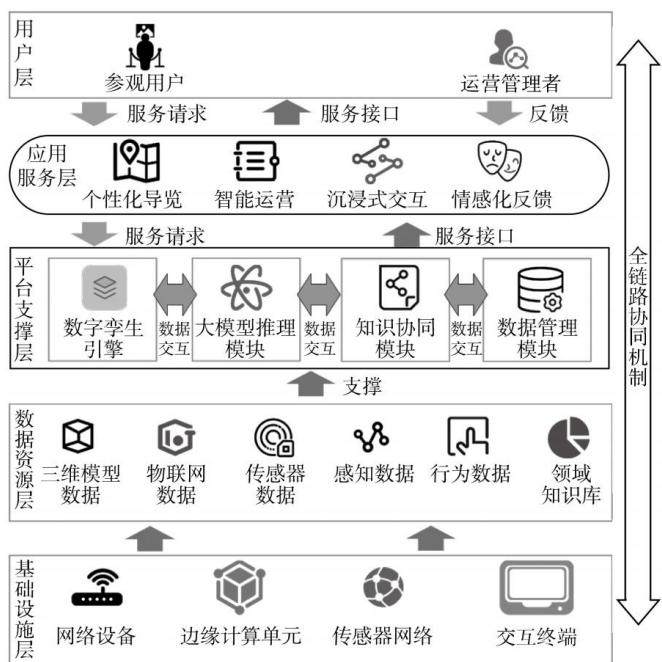
摘 要: 针对智慧展厅建设中存在的多模态知识融合深度不足、情感交互机制缺失及决策能力薄弱等问题,文中提出一种多模态知识协同的智慧展厅创新架构。首先,构建基于超图的多模态知识表示模型,解决数据孤岛问题;其次,设计基于注意力机制的多模态情感融合算法,实现对用户状态的精准感知与共情交互;最后,提出“数据-知识-服务-决策”全链路协同机制。实验结果表明,所提架构显著提升多模态数据融合效率,用户情感响应准确率提高,知识传递效率较传统模式提升35%以上,交互满意度改善明显,为企业数字化转型中的智慧空间建设提供了可借鉴的实践方案。
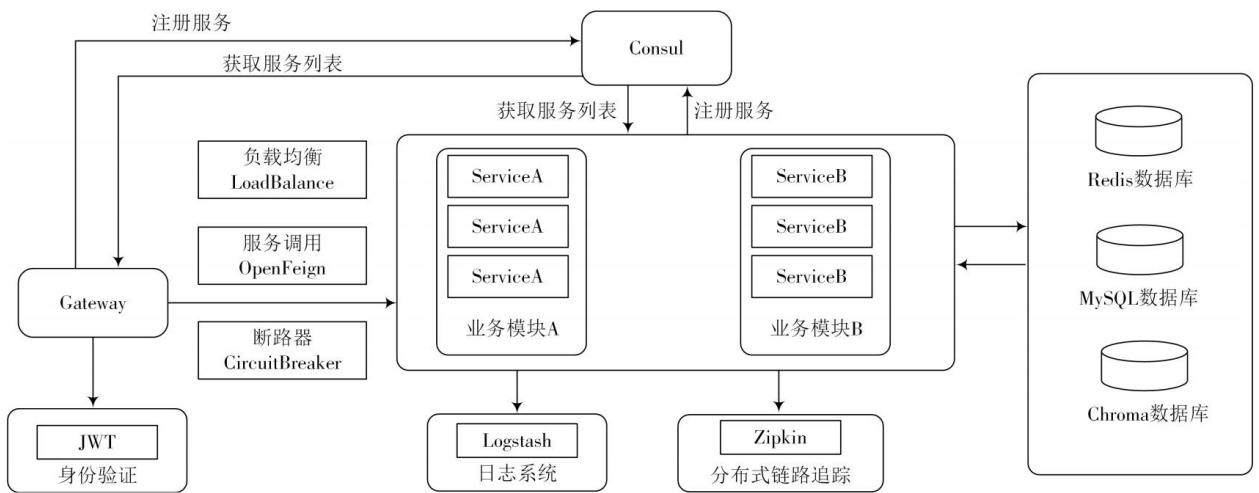
摘 要: 为满足智慧社区场景下自然语言交互的智能化需求,文中设计并实现了一种集成AI助手功能的社区服务系统。该系统采用微服务架构,实现了社区论坛、人脸识别、社区巡查等基础功能模块,核心AI助手模块采用本地化部署的DeepSeek-R1:7B模型,通过Flask接口进行封装,Ollama容器化方案提供高效推理服务。数据层采用MySQL进行持久化存储,结合Redis实现高频数据缓存,并引入Chroma用于嵌入向量存储和检索。前端采用Vue3+ElementPlus构建响应式交互界面。系统成功实现了智慧社区场景下的智能交互功能,在架构设计上体现出良好的可扩展性。重点对推理服务的响应优化、容器化部署与服务治理进行了分析与探讨,为类似大模型在垂直行业场景的落地提供了可借鉴的技术路径。
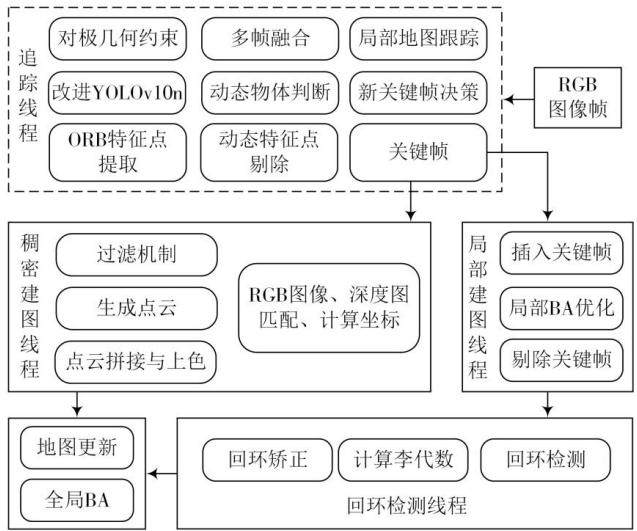
摘 要: 针对传统视觉SLAM在动态场景中易受行人等运动目标干扰,导致特征匹配错误与建图质量下降的问题,提出一种融合改进YOLOv10n与过滤机制的动态SLAM方法。通过引入C2f_RepGhost模块增强特征表征,采用ADown模块优化下采样效率,并结合BiFPN提升小目标检测性能。依据检测结果,采用融合策略避免漏检情况,并结合对极几何约束剔除动态特征点,同时在稠密建图中设计过滤机制,根据目标点在多帧中的出现频率与运动状态进一步去除动态残留点。实验结果表明,改进YOLOv10n与基准模型YOLOv10n相比,在mAP@0.5与FPS两个指标分别提升0.8%与11.8%的同时,参数量、计算量和模型体积分别减少了10.3%、14.3%、9.2%。在TUM数据集上,该方法在高动态序列中相较于ORB-SLAM3-YOLOv10n的RMSE提升约18%,每帧追踪耗时(帧时)降低约3%,在多个测试序列中均取得了更优的定位结果,并在建图效果上实现了有效提升。实验结果证明该方法是一种高效的视觉SLAM方法。
DOI:10.16652/j.issn.1004-373X.2026.19.024 引用格式:高宇,赵旭,李连鹏.LSTM-TTC协同决策的多模态安全仿真[J].现代电子技术,2026,49(19):165-173. 摘 要: 为提升自动驾驶系统在复杂交通环境中的感知稳定性、决策时效性与制动响应能力, 文中基于 PreScan 与 Simulink 构建了联合仿真平台, 开发了一套集多传感器
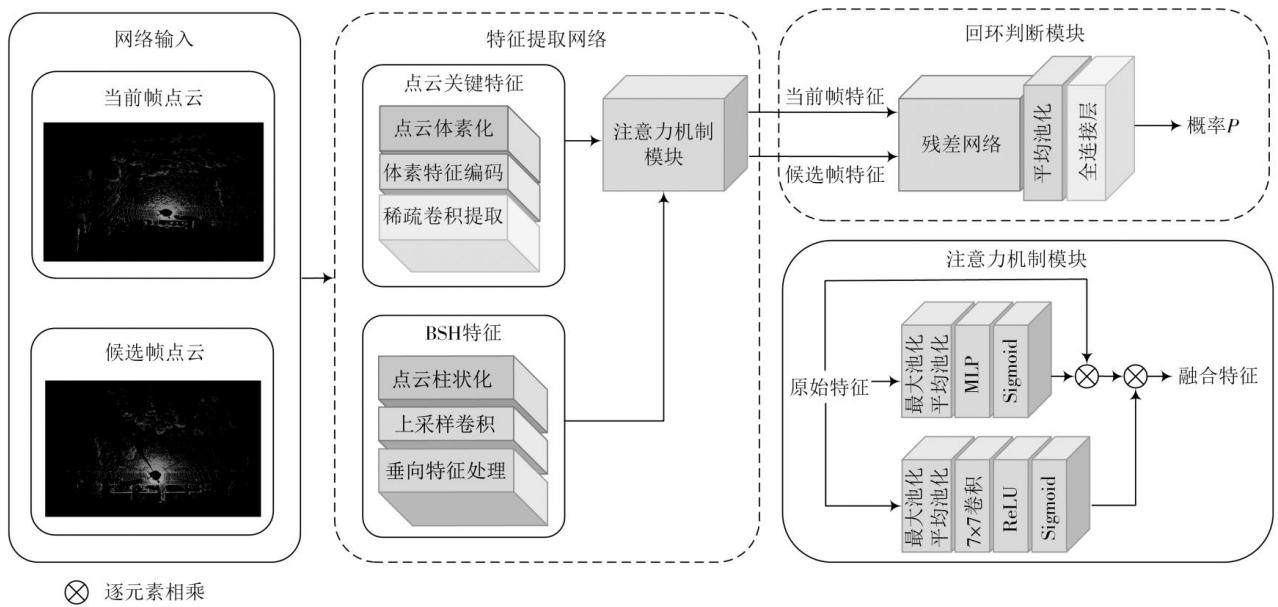
摘 要: 针对当前基于深度学习的回环检测方法在面对反向回环时,由于视角变化存在回环检测精度较低的问题,文中提出一种融合鸟瞰图形状热力图的激光SLAM回环检测网络(LCDBnet)。首先,通过骨干网络将原始点云进行体素化、柱状化处理,从而分别获取关键特征和鸟瞰图形状热力图特征;其次,通过注意力机制模块将两类特征融合,从而增强点云特征的空间表征能力;进一步,设计了基于残差结构的回环判断模块,通过分类的方法实现对两帧点云是否构成回环的判断;最后,在公开数据集上进行对比实验和消融实验,文中方法在提升回环检测精度方面取得了较好的效果。实验结果表明,融合鸟瞰图形状热力图特征可以提升回环检测在正向及反向回环中的检测精度,对复杂场景下激光惯性SLAM系统的优化具有一定的理论意义和应用价值。
摘 要: 针对基本蜣螂优化算法在移动机器人路径规划中易陷入局部最优、收敛效率低的问题,文中提出一种多策略改进的蜣螂优化算法。该算法首先在种群初始化阶段融合精英个体引导机制与Sobol序列,增强初始解多样性与质量;然后,为觅食蜣螂设计三段式动态步长调节因子,以平衡全局探索与局部开发的能力;最后,在偷窃蜣螂位置更新中引入迭代局部搜索策略,通过邻域扰动和局部搜索机制增强局部跳出能力,有效降低偷窃蜣螂个体陷入局部最优的风险,提高收敛精度。仿真实验结果表明:在三种地图场景下,所提算法相较于基本蜣螂优化算法,平均路径长度分别缩短了3.72%、23.46%和19.14%,平均收敛迭代次数分别减少了13.57%、22.30%和53.97%;同时,其最短路径长度、路径平滑度及稳定性等指标整体优于其他对比算法,表现出更优的综合路径规划能力。该方法具有一定的可行性与实用价值。
DOI:10.16652/j.issn.1004-373X.2026.19.027 引用格式:刘仕龙,郑兆妙,于强,等.基于混合斑马优化算法的无人机三维路径规划[J].现代电子技术,2026,49(19):186-191. 摘 要: 针对斑马优化算法(ZOA)在无人机三维路径规划中存在容易受局部最优影响、收敛速度慢等问题,文中提出一种混合斑马优化算法(LRONO_ZOA)。LRONO_
DOI:10.16652/j.issn.1004-373X.2026.19.028 引用格式:杨浩然,吴伟林,吴琨生,等.结合动态矩阵控制与深度强化学习的自适应巡航算法研究[J].现代电子技术,2026,49(19):192-198. 摘 要: 在自适应巡航控制(ACC)系统中, 若使用动态矩阵控制(DMC)来实现控制功能, 其预建立模型的准确度将影响控制器的控制精度, 模型的失配会导致控
《物联网技术》杂志是一本经国家新闻出版总署批准的物联网专业科技期刊。国内统一连续出版物号:CN61-1483 / TP,杂志现为半月刊,每月5日、20日出版。本刊已入选《科学引文数据库》(SCD)《CACJ应用型权威期刊》《RCCSE中国准核心学术期刊(B+)》《信息通信领域国内高质量科技期刊分级目录》T3级,并被《中国核心期刊(遴选)数据库》《中国学术期刊网络出版总库》《中文科技期刊数据库》
《现代电子技术》主编先生/女士: 我们谨此郑重通知:依据文献计量学的原理和方法,经研究人员对相关文献的检索、统计和分析,以及学科专家评审,贵刊《现代电子技术》入编《中文核心期刊要目总览》2023年版(即第10版)之电子技术、通信技术类的核心期刊。 《中文核心期刊要目总览》2023年版从2021年10月开始研究,研究工作由北京大学图书馆主持,共32个单位的148位专家和工作人员参加了本项研究工作,全
收录证书 CERTIFICATE OF SOURCE JOURNAL FOR CHINESE SCIENTIFIC AND TECHNICAL PAPERS AND CITATIONS 现代电子技术 经过多项学术指标综合评定及同行专家评议推荐,贵刊被收录为“中国科技核心期刊”(中国科技论文统计源期刊)。 特颁发此证书 2025年10月 证书编号:2024-R748-1851
1. 本刊已许可国内外相关数据库和中国知网在其系列数据库产品中以数字化方式复制、汇编、发行、信息网络传播本刊全文。该社著作权使用费与本刊稿酬一并支付(相关稿酬不再另行支付)。作者向本刊提交文章发表的行为即视为同意我社上述声明。 2.《现代电子技术》编辑部系陕西电子杂志社有限公司下辖《现代电子技术》杂志的唯一编辑、征稿部门,编辑部在社外无任何形式的组稿代理、外聘编辑等。 3. 作者投稿唯一通道为